kathy
2023. 10. · robotics
Kathy v2: 사람의 움직임을 그대로 따라 하는 12자유도 휴머노이드 상체
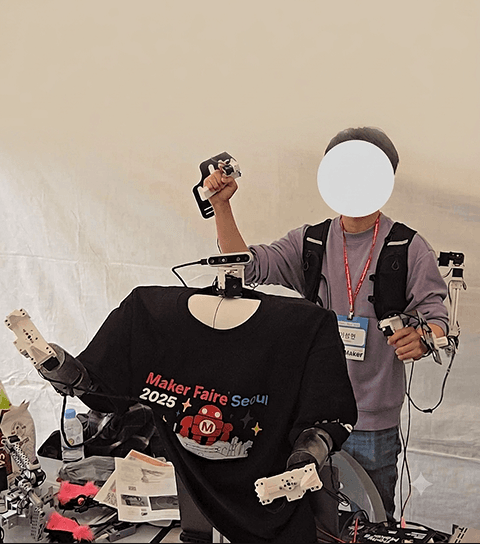
각 팔에 6자유도를 부여해 사람 팔의 작업 공간을 재현한 휴머노이드 상체 플랫폼입니다. 원격 조작(Teleoperation)과 모션 학습 데이터 수집을 동시에 겨냥해, 연구실 안에 머무르는 로봇이 아니라 사람과 같은 공간에서 함께 움직이는 로봇을 목표로 기획되었습니다.
핵심 특징
사람 팔을 재현한 6자유도 관절 구조: 어깨 3축(pitch·roll·yaw), 팔꿈치, 손목 2축으로 구성해 어깨부터 손끝까지의 자세를 독립적으로 제어합니다. 단순 반복 동작을 넘어, 같은 위치에 손을 두고도 팔꿈치 방향을 바꾸는 여유자유도 활용이 가능한 구성입니다.
소재 최적화를 통한 경량화: 구조 하중을 받는 부위와 형상만 유지하면 되는 부위를 구분해, 부위별로 소재를 달리 적용했습니다. 팔 전체 중량을 낮춰 동일 구동기로 더 빠르고 안정적인 거동을 확보했고, 사람 옆에서 움직일 때의 충돌 위험과 소비 전력도 함께 줄였습니다.
웨어러블 없는 모션 미러링: 뎁스 카메라 기반 3D 자세 추정으로 사람의 상체 움직임을 인식하고, 이를 로봇 관절 각도로 리타게팅해 실시간으로 따라 합니다. 별도의 장비를 착용하지 않아도 누구나 즉시 조작할 수 있으며, 이 과정에서 수집되는 동작 데이터는 모방학습(Imitation Learning)용 데이터셋으로 그대로 축적됩니다.
향후 비전
Kathy v2는 '따라 하는 로봇'에서 '스스로 배우는 로봇'으로 넘어가기 위한 첫 단계입니다. 축적된 원격 조작 데이터를 학습에 투입해 반복 작업을 자율 수행하는 단계로 확장하고, 모바일 베이스와 결합해 고정된 작업대를 벗어난 이동형 매니퓰레이션 플랫폼으로 발전시키는 것이 최종 목표입니다.